


快捷导航
Quick Navigation
联系我们
机械人打磨力控手艺的成长取使用
为处理被动和婉“无精度、无自顺应、不成控”的短板,行业成长出自动和婉力控手艺,通过传感+闭环调控实现可监测、可调理、可自顺应的柔性功课,目前支流分为力传感器零件力控、恒力施行器结尾力位和婉两类线 力传感器式自动力控(-反馈式)。
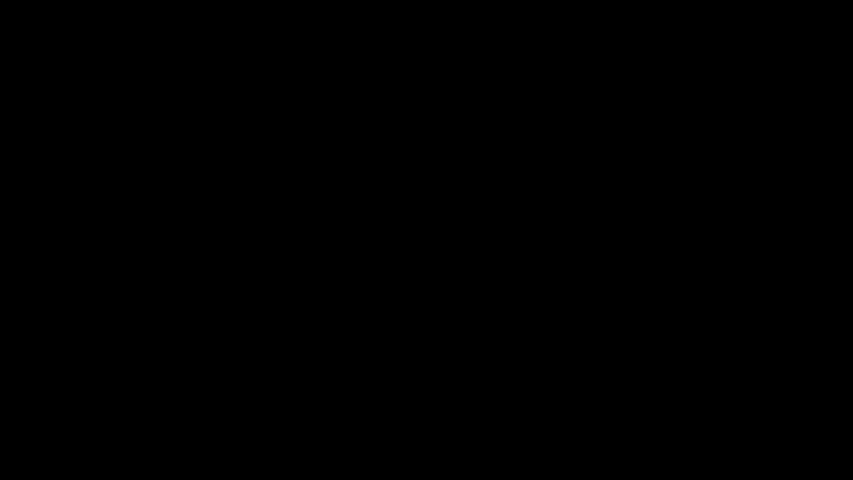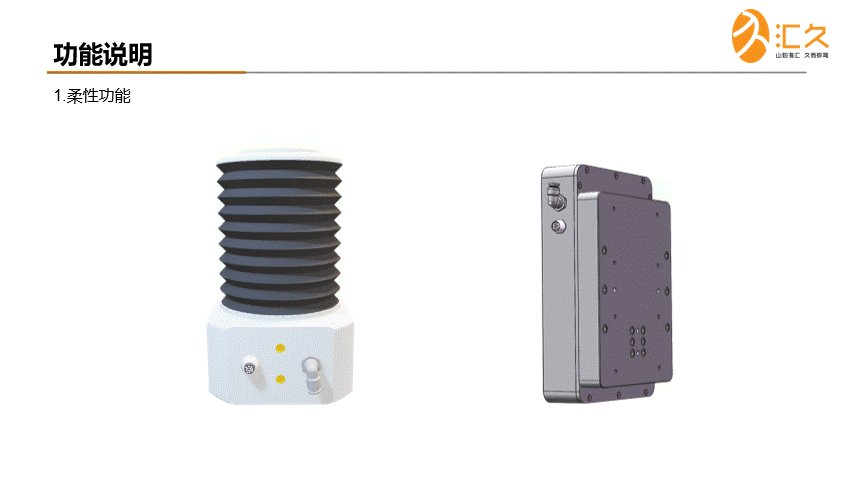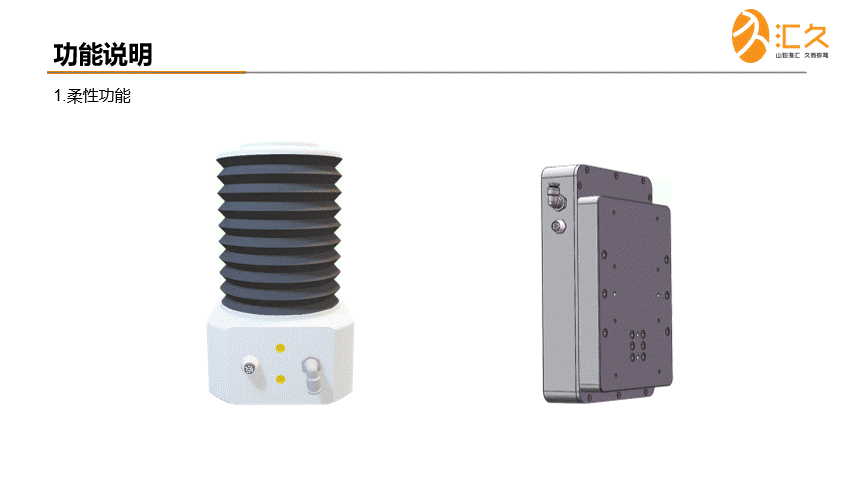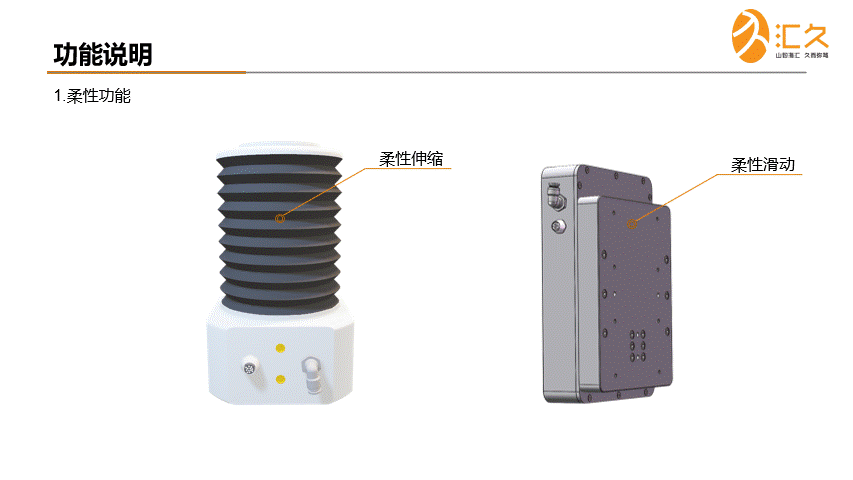
恒力施行器是专为机械人接触式功课研发的结尾一体化力控施行部件,属于间接式自动和婉手艺。该方案无需依赖机械人本体传感器取零件轨迹批改,通过施行器内部集成的力控模组、位移弥补布局取闭环节制系统,实现力位一体化自从调控。功课过程中,恒力施行器可及时工件概况描摹、接触压力变化,以恒定输出力自顺应弥补误差,正在答应位移范畴内自从完成柔性贴合、压力稳压、误差缓冲,无需机械人频频批改活动轨迹。
全笼盖工业支流量产和婉功课场景,3C取汽车零部件细密拆卸、曲面自顺应贴合、异形工件容错功课等,同时处理了被动和婉精度差、传感器和婉成本高、调试难、工况弱的全数痛点,是当前智能制制和婉力控的最优落处所案。
被动和婉是最早财产化的机械人和婉方案,属于无、无闭环调控的纯机械和婉体例。其手艺逻辑不依赖传感器采集力信号、不依托算法批改轨迹,仅通过结尾内置弹簧、阻尼布局、柔性胶体、弹性浮动机构等机械布局,正在机械人取工件发生接触挤压时,依托布局本身形变、位移缓冲接收接触冲击力取误差,实现被动避障、防卡死、防压伤结果。行业典范代表为RCC近程和婉核心安拆、弹簧浮动打磨头、柔性缓冲夹具等,全体布局简单、无需电控、可间接机械式适配结尾功课。
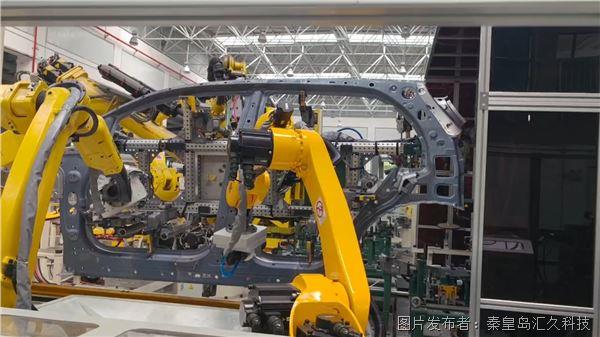
跟着工业从动化向曲面打磨、柔性贴合、自顺应对接等场景深度迭代,机械人纯真的闭环节制已无法适配复杂多变的接触式功课需求。和婉节制手艺是让刚性机械人获得柔性接触能力的焦点手艺,行业全体分为被动和婉取自动和婉两大系统,此中自动和婉又细分为力传感器零件力控方案取恒力施行器结尾力位和婉方案。三类手艺均可实现机械人接触缓冲取误差适配,但工做道理、工况适配性、量产落地能力差距极大。本文先系统申明被动和婉手艺道理取固出缺陷,再通过全方位手艺对比,深度分解两类自动和婉方案的差别,凸显恒力施行器力位节制的工业化焦点劣势。
从手艺迭代维度来看,被动和婉是机械级根本缓冲,存正在精度、可控性、通用性的先天缺陷,只能处理“刚性碰撞”问题,无决工艺分歧性问题;力传感器自动和婉实现了从“被动缓冲”到“自动”的升级,但受限于零件节制链短板,存正在落地难、成本高、不变性不脚的财产化痛点;而恒力施行器力位自动和婉手艺,完成了和婉手艺的终极迭代,既承继了自动和婉的高精度、自顺应、可调控劣势,又规避了被动和婉取传感器自动和婉的所有短板,凭仗极速响应、恒定力控、极简落地、全工况适配、高性价比的焦点劣势,成为工业从动化柔性功课规模化量产的首选方案。
恒力施行器焦点逻辑是“立即、自从弥补、恒力输出”,将力、力调理、位移和婉功能集成于结尾施行端,脱节机械人零件节制,同时完全处理了被动和婉精度差、不成调、无自顺应的短板,兼顾低成本、高精度取强适配性。
简单归纳综合:被动和婉是“受力即形变、被动吸误差”,属于开环机械适配,没无力值调理能力,仅能完成根本缓冲功能。布局简单、成本低廉,但存正在无法冲破的手艺瓶颈,仅合用于极低尺度的简略单纯功课,无法满脚现代细密从动化量产需求,焦点错误谬误集中正在四点。
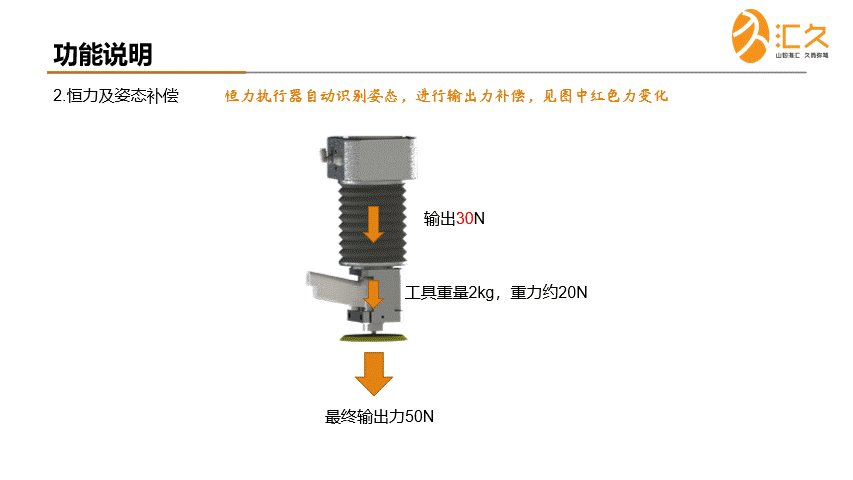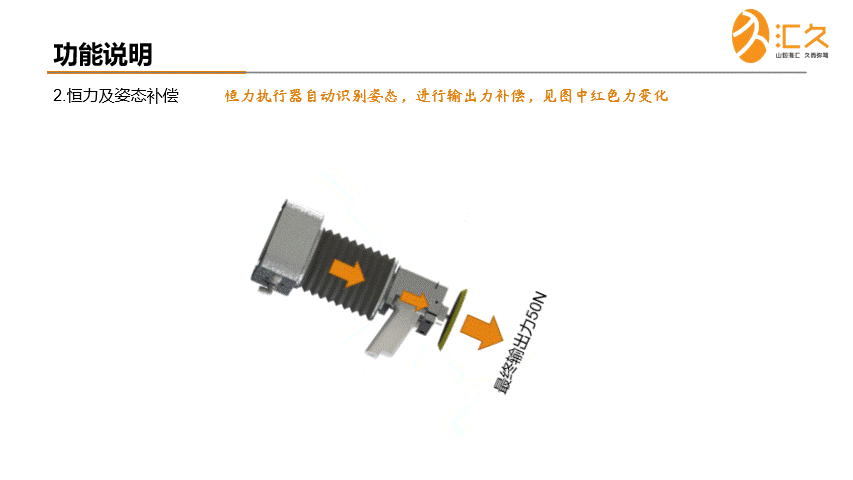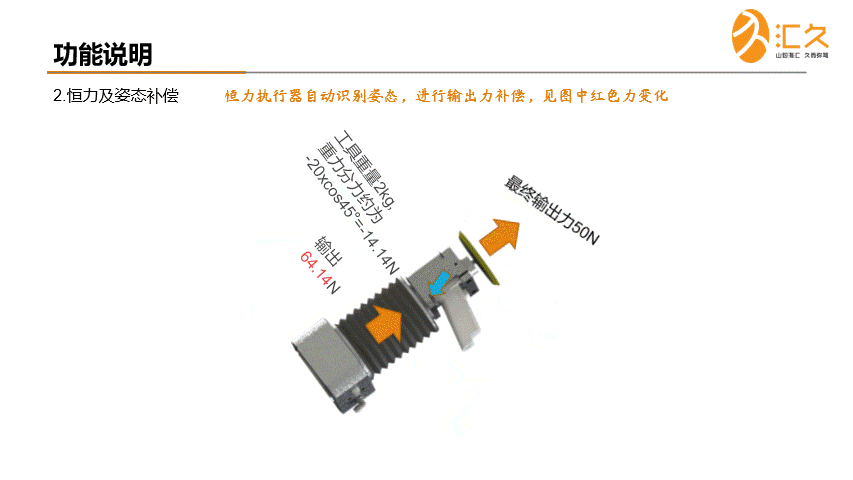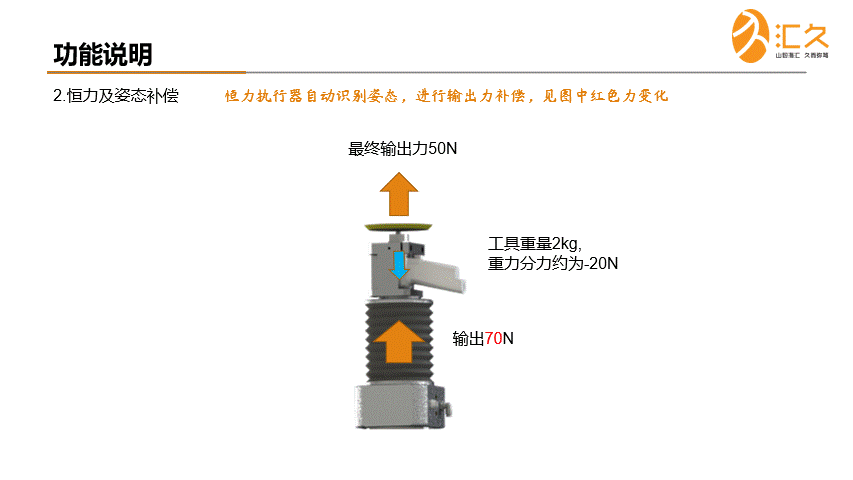
合用于尝试室研究、超高精度静态检测、不变的尺度件细密拆卸,但受限于响应畅后、调试复杂、成本昂扬、工况顺应性弱等问题,难以大规模工业化量产落地。
上一篇:山东国际会展核心
下一篇:没有了


